Deutscher Kongress für Orthopädie und Unfallchirurgie 2026 (DKOU 2026)
Zeitneutralität und reduzierte ökologische Belastung – Steigerung der OP-Effizienz durch den Einsatz von Robotik in der Knieendoprothetik
Text
Zielsetzung und Fragestellung: Exponentiell steigende Fallzahlen in der primären Knieendoprothetik stellen im Kontext der aktuellen Reformen im Gesundheitswesen mit einer zunehmenden Leistungskonzentration eine Herausforderung für die Patientenversorgung dar. Vor dem Hintergrund des zunehmenden Kostendrucks gilt es, Maßnahmen zur Qualitätssicherung, Prozess-Optimierung und Effizienzsteigerung zu implementieren. Der Einsatz roboter-assistierter Verfahren ist mit einer gesteigerten Präzision und hohen Reproduzierbarkeit der operativen Ergebnisse assoziiert, allerdings ist die Evidenz hinsichtlich der Auswirkungen auf die OP-Effizienz limitiert. Ziel dieser Studie war der Vergleich roboterassistierter sowie manueller Knie-TEP-Implantationen (RA-KTEP, M-KTEP) im Hinblick auf die OP-Effizienz, Ressourcenverbrauch sowie die Arbeitsbelastung des OP-Teams.
Material und Methoden: In dieser randomisierten, prospektiven Fall-Kontroll-Studie wurden 24 primäre KTEP-Implantationen analysiert (RA-KTEP (Fa. Smith+Nephew, CORI), n=12; M-KTEP n=12). Die perioperativen Prozesszeiten inklusive der Überleitungszeiten wurden mit Hilfe einer AI-basierten Applikation erfasst (DEO.care, Belgien). Ökonomische Zielparameter umfassten die Zeiten sowie die Kapazitätsauslastung des OP-Saals, ökologische Zielparameter umfassten den Ressourcenverbrauch sowie Sterilisations- und Aufbereitungsprozesse. Die Arbeitsbelastung des OP-Teams wurde mittels NASA Task Load Index (NASA TLX) erhoben. Der Vergleich kategorialer Daten erfolgte mittels Chi2-Test. Kontinuierliche Variablen wurden mittels t-Test bzw. Mann-Whitney-U-Test ausgewertet. Als Signifikanzniveau wurde ein p-Wert < 0,05 festgelegt.
Ergebnisse: Für die OP-Zeiten und perioperativen Prozesszeiten bestand kein statistisch signifikanter Gruppenunterschied (Tabelle 1 [Tab. 1]). Durch Prozess-Optimierung wird eine gesteigerte Auslastung der Saal-Kapazität ermöglicht. In der RA-KTEP Kohorte resultieren Materialeinsparungen sowie die Reduktion eines OP-Siebes in Kosten-sowie Ressourceneinsparungen im Aufbereitungsprozess (-13.882€, -3.900 L Wasser, -137 kWh Strom für ein Fallvolumen von 250 RA-TKAs/Jahr). Der NASA-TLX Score zeigte eine signifikant geringere subjektive Arbeitsbelastung für alle Subskalen sowie eine höhere Gesamt-Zufriedenheit mit dem postoperativen Ergebnis für die RA-KTEP (P<0.001)
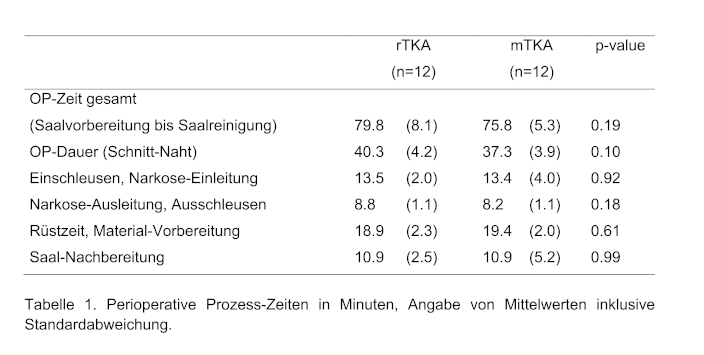
Diskussion und Schlussfolgerung: Bei Zeitneutralität zur M-KTEP ermöglicht die RA-KTEP effiziente perioperative Abläufe sowie eine optimale Auslastung der Saalkapazität. Aufgrund der hohen Präzision und Reproduzierbarkeit der operativen Ergebnisse ist die Robotik mit einer hohen Versorgungsqualität assoziiert und stellt eine Strategie zur Prozess-Optimierung dar. Durch Materialeinsparungen werden Kosten- und Ressourcen-Einsparungen im Aufbereitungsprozess erzielt, woraus ein ökologischer Vorteil für die RA-KTEP resultiert.