Deutscher Kongress für Orthopädie und Unfallchirurgie 2026 (DKOU 2026)
Der „OpenKneeNavigator“ – Proof of concept eines open-source-Programms zur Etablierung eines optischen Trackingsystems
Text
Zielsetzung und Fragestellung: Kommerzielle Messsysteme für die biomechanische Forschung sind häufig teuer in der Anschaffung. Ziel dieser Arbeit war es, ein open-source Biomechanik-Messsystem zu validieren, welches mithilfe eines in vielen Kliniken verfügbaren chirurgischen Navigationssystems (z.B. Brainlab, Firma NDI) Kniegelenkskinematiken erfassen kann.
Material und Methoden: Es wurde die Open-Source-Software OpenKneeNavigator entwickelt, die optische Marker des Navigationssystems in Echtzeit erfasst, femorale/tibiale Referenzrahmen über Pointer-basierte Landmarken definiert und eine tibiofemorale 6-Degree-of-Freedom (DOF) Kinematik nach dem von Grood-Suntay beschriebenen Koordinatensystem ausgibt. Zur Etablierung des Messsystems wurde eine Vergleichsmessung an fünf Körperspenderkniegelenken gegenüber einem 6-DOF-Industrieroboter (KUKA KR 60-3) mit Kraft-Momenten-Sensor (ATI Theta) durchgeführt, welcher mittels SimVitro (Cleveland Biomechanics Lab) betrieben wird. Es wurde ein biomechanisches Testprotokoll mit 89 N anteriorer Translation [AT], 5 Nm Innen-/Außenrotation [IR/AR] und 8 Nm Varus/Valgus-Rotation [VR/VL]) verwendet. Verglichen wurden die kinematischen Messungen des Roboters gegenüber der OpenKneeNavigator-Methodik mittels Bland-Altman-Test, Pearson-Korrelation und Intraclass Correlation Coefficient (ICC).
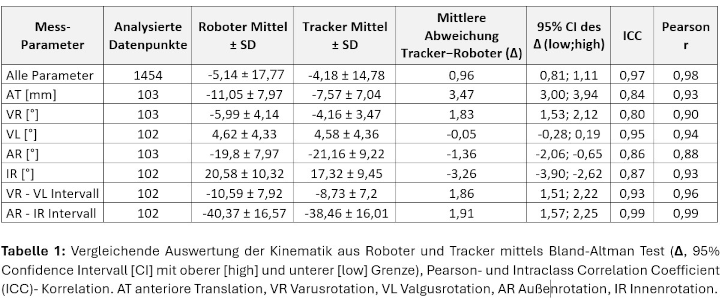
Ergebnisse: Die Bland–Altman-Analyse zeigte geringe systematische Abweichungen für Varus- und Valgusrotation (mittlere Abweichung von 0,05° bei VL [95% CI -0,28; 0,19)] und 1,83° bei VR [95% CI 1,53; 2,12]). Für die Bewegung aus der Innen- in die Außenrotation (Intervall der Bewegungen) zeigte sich eine geringe Abweichung von im Mittel 1,91° (95% CI 1,57; 2,25) bei hoher Korrelation der Messmethoden (r = 0,99). Die Intervallmessung der Bewegung aus dem Varus in den Valgus ergab eine mittlere Abweichung von 1,86° (95% CI 1,51; 2,22; r = 0,96). Die anteriore Translation zeigte eine konstante Messabweichung von 3,47 mm (95% CI 3,00; 3,94; r = 0,93). Insgesamt blieb die Gesamtübereinstimmung bei Vergleich aller Werte hoch bei einer mittleren Abweichung von 0,96°/mm (95% CI 0,81; 1,11, r = 0,98).
Diskussion und Schlussfolgerung: Der OpenKneeNavigator konnte in dieser vorläufigen Testung in vielen Bereichen vergleichbare Messwerte generieren wie der 6-DOF Roboter. Unterschiede in den Messungen könnten sich zum Teil aus den unterschiedlichen Berechnungen der Rotations- und Translationswege beider Methoden ergeben. Der OpenKneeNavigator ist open-source, frei anpassbar und ermöglicht mit der in vielen Kliniken verfügbaren Navigationshardware eine kostengünstige Umsetzung biomechanischer Messungen.
Abbildung 1 [Abb. 1]
Abbildung 1: Eine klinische Navigationshardware (NDI-Optikkamera; z.B. Brainlab; A) wird über 14-Pin/LAN ausgelesen (B). Der OpenKneeNavigator (C) erfasst Femur-/Tibia-Marker, registriert Landmarken per Pointer und berechnet daraus ein Knie-Koordinatensystem und die tibiofemorale 6-degree-of-freedom (DOF) Kinematik. Synchron erfolgte eine Aufzeichnung (hier mit einem Phantom gezeigt) mit einem kraftgesteuerten 6-DOF-Roboter (D).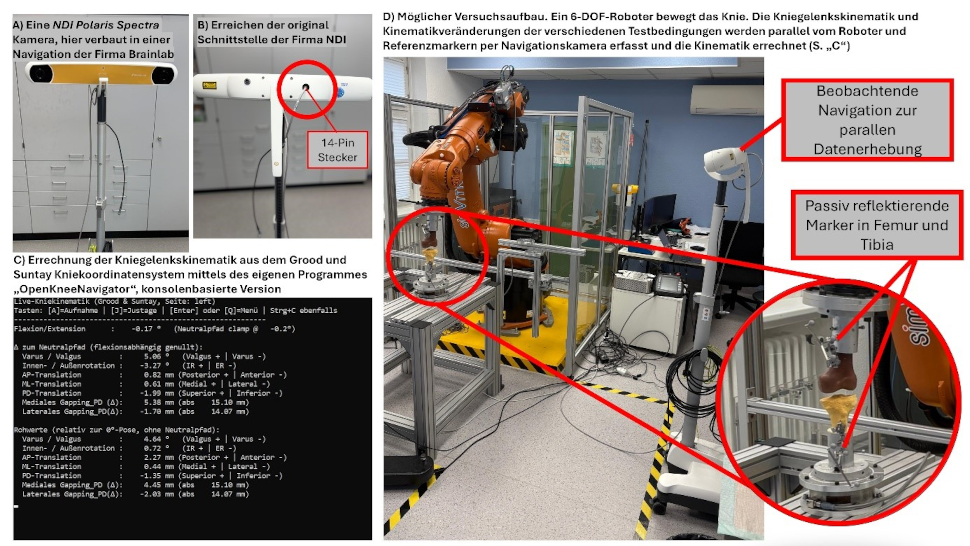
Tabelle 1 [Tab. 1]